

618 단어
3 분
IRIS - IoT Study · 3차시
1.LCD
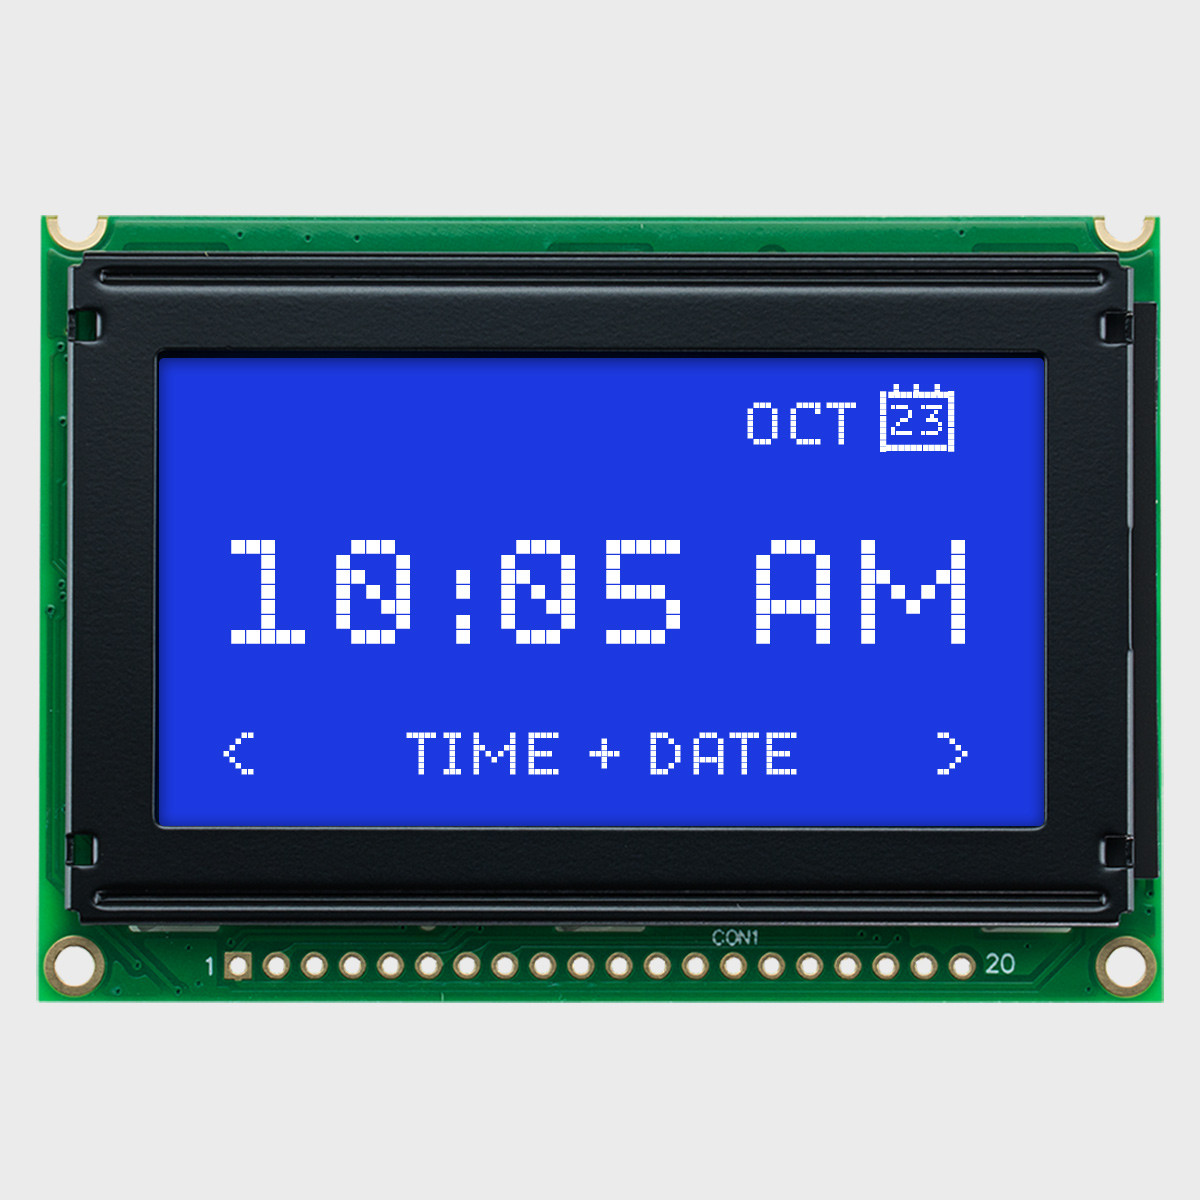
데이터 출력 가능하고, 사용자의 인터페이로 사용 가능하다.
모니터 같은 것이 없어도 확인 가능하다.
2.온습도센서
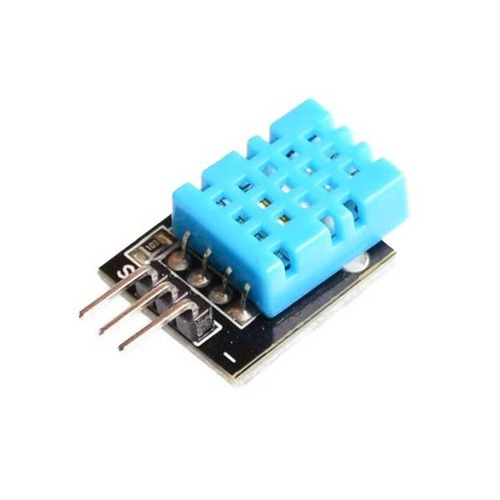
온도,습도를 확인 할 수 있는 센서이다.
3.CDS조도센서
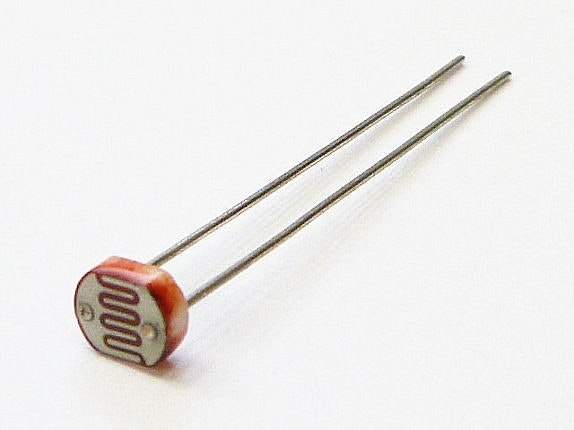
센서에 입력되는 밝기에 따라 저항이 변한다. 빛이 밝아지면 저항이 낮아지고, 어두워지면 저항이 높아진다. 풀 다운 저항을 만들어야한다. 저항 커진 상태 → 0
3-1.실습
#include
#define LIGHTPIN A0#define SERVO_PIN 3
Servo myServo;
void setup() { Serial.begin(9600); myServo.attach(SERVO_PIN);}
void loop() { int lightValue = analogRead(LIGHTPIN); Serial.print("현재 밝기(조도): "); Serial.println(lightValue);
if (lightValue > 500) { myServo.write(90); } else { myServo.write(0); }
delay(500);}실습 영상.mp4 2.47MB
4.서브 모터
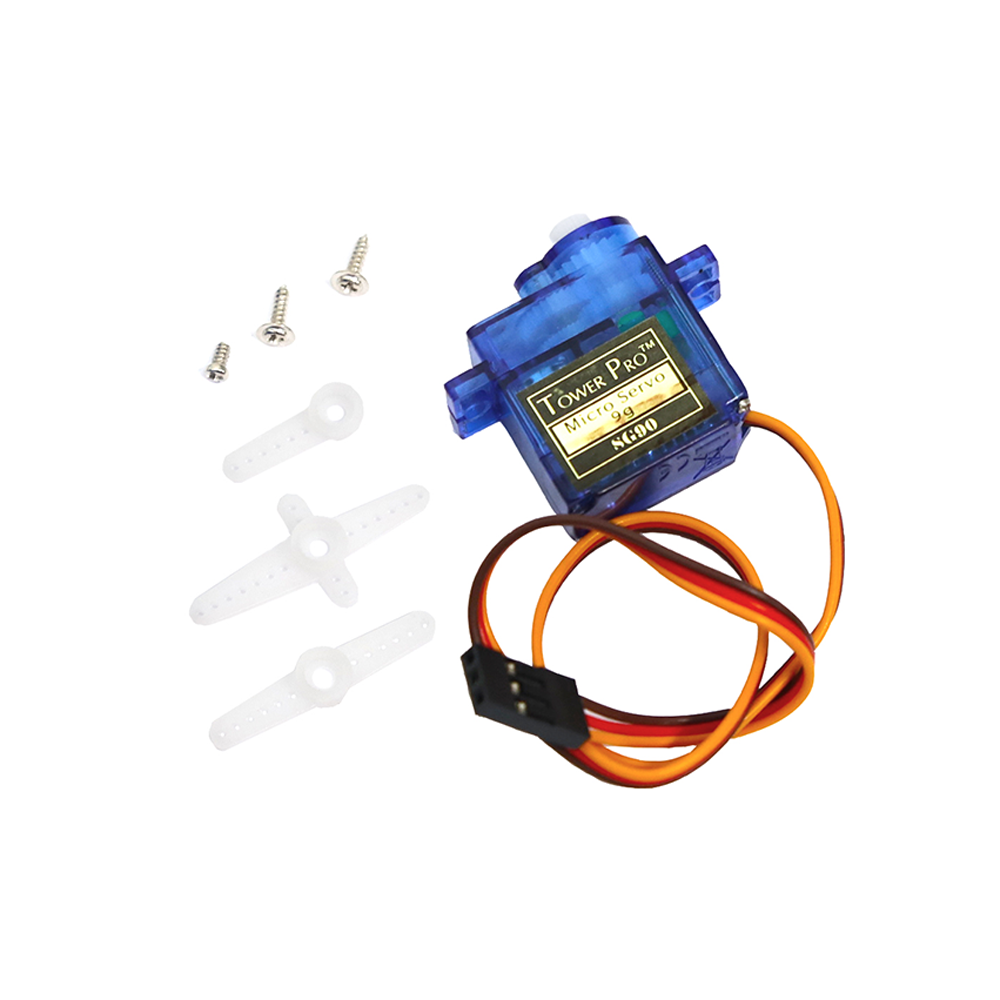
4-1. 준비하기
프로펠러 조립하기
4-2. 서브 모터란?
-
일반 DC 모터와 달리 원하는 각도까지 회전한 뒤 그 위치에 멈출 수 있다.
-
서보모터 내부에는 가변저항이 있어 현재 축의 위치(각도)를 측정한다.
-
제어 회로가 목표 각도와 현재 각도를 비교하여 모터를 움직이고, 목표 위치에 도달하면 멈춘다.
-
전압의 크기보다는 PWM신호를 이용해 목표 각도를 지정한다.
-
디지털 신호는 0과 1만 표현하지만, PWM은 켜져 있는 시간의 비율을 바꿔 다양한 각도 정보를 전달할 수 있다.
-
서보모터는 일정한 주기로 PWM 신호를 받아 목표 위치를 확인하고, 오차가 발생하면 자동으로 보정할 수 있다.
| 선의 색 | 역할 |
|---|---|
| 검은색 | GND(-) |
| 빨간색 | VCC(+) |
| 노란색 | PWM 제어 신호 |
4-3. 일반 DC 모터와의 차이
| 기능/모터 종류 | 서브 모터 | 일반 모터 |
|---|---|---|
| 제어 목표 | 각도와 위치를 제어한다 | 속도와 방향을 제어한다 |
| 회전 범위 | 0~180도 (정밀) | 0~360도 (무한) |
| 제어 신호 | PWM | 전압 크기와 PWM |
| 구성 | 모터,기어,위치센서 (가변저항) | 순수 모터 본 |
| 피드백 여부 | 오차가 발생하면 스스로 보정 | X |
5.조이스틱
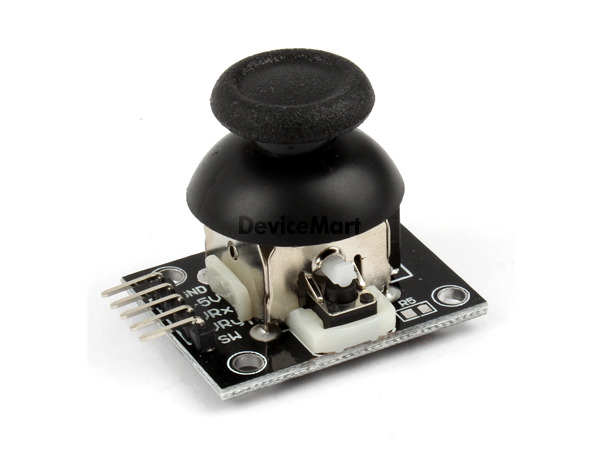
조이스틱은 X축,Y축 방향을 측정하는 두 개의 아날로그 가변저항과 누름 동작을 감지하는 하나의 디지털 스위치로 구성되고, 아날로그 값은 0~1023 범위로 측정된다.
IRIS - IoT Study · 3차시
https://leeparang.vercel.app/posts/iot-study-3/